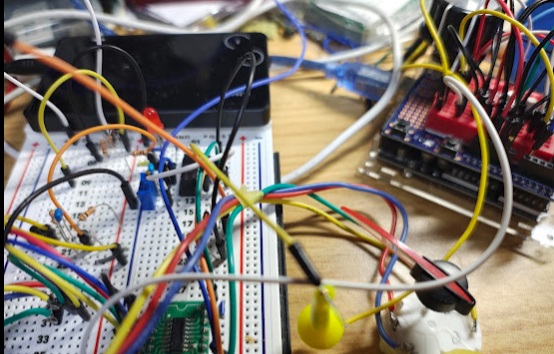
12F1822とモータドライバーVID6608を使ったステッピングタコメータは価格の上昇を感じ、マイコンを16F1705に変更して、仕様に合わせてプログラミングを移植している最中である。
16F1705は安い(190円)というだけの内容でSOP版を使う予定。できれば基板設計にも表面実装部品を多用したいと考えているので基板設計の資料を読ながら並行で作成しています。
とりあえず、移植に関してはステップモータのオープニング動作は確認できたのでインターフェース部分の中の仕組みを理解中である。
インターフェース部分は個別にチェックするとしているが、基本的なオペアンプとコンパレーターしか使ってないので、そのままでもたぶん動くはずだと考えている。その現在の回路図は以下の通りピン数が増えたおかげでテスト環境を含む回路が完了した。
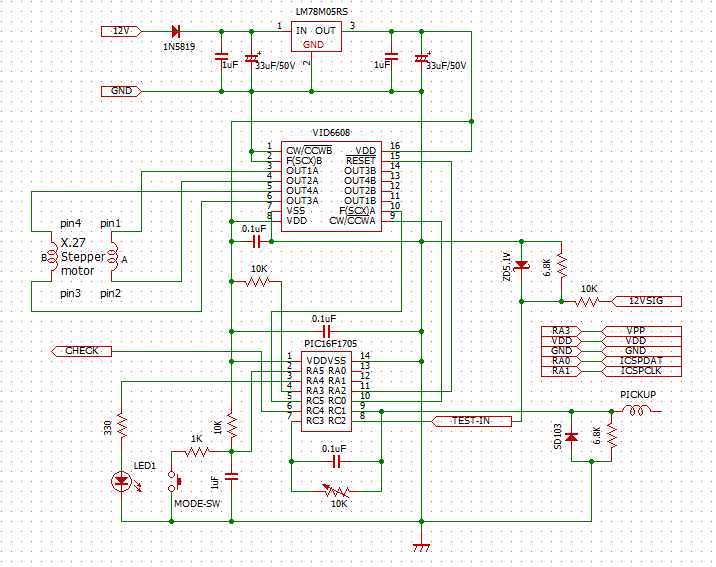
インターフェース部以外の確認はTEST-INからArduinoで作ったテストパルスを入れて構築とバグ取りの真っ最中である。インターフェース部に関してはRC2はとりあえず問題なし、RC1に入力されたパルスがちゃんと変換されているか確認するRC4を設け、オシロを接続しています。
入力インターフェースは自動切り替えにしようとしていましたが、確実性を担保するため、初期設定を増やし、そちらで対応することにした。つまり、使用するインターフェースは明示的に使用する方法に変更。初期設定にフェーズ3を追加した。
ヤマハなどに使われる純正インターフェース(IGコイルからパルス取得)は基本使わない方向で固定した。RC2(OSR-CDIのタコパルス)があるので問題ないし、いざとなれば完成後にチェック用のRC4を割り当てればいいだけのことだ。
マイコンをSOP版としたことで、テスト中のソース変更に関してはICSPを使用し、全体の完成スピードを上げつつ補完することにした。なお、使用ピンに関しては暫定的な決定であり、今後基盤設計時に変更する可能性は残しておくことにする。部品点数を減らし安価に作ることと、それに合わせた知識のアップグレード化である。
これに合わせ、前回提示した、純正タコメータの可動コイルを使った代替装置もマイコンを16F1705に変更して回路の簡素化を図ることにしています。
コメント