樹脂製のクモの巣が印字した物体に絡みついている押し入れ工房の惨状をみて一息つこうかと思った。
以前フロントーサさんより打診があった針モデルを正式に考えてみた。
FREECADも面白いけど、ずっと集中していると時間の概念を忘れてしまい。
当方の場合、私生活に悪影響を及ぼすのである。
何のひねりもない回路図が以下の通り。
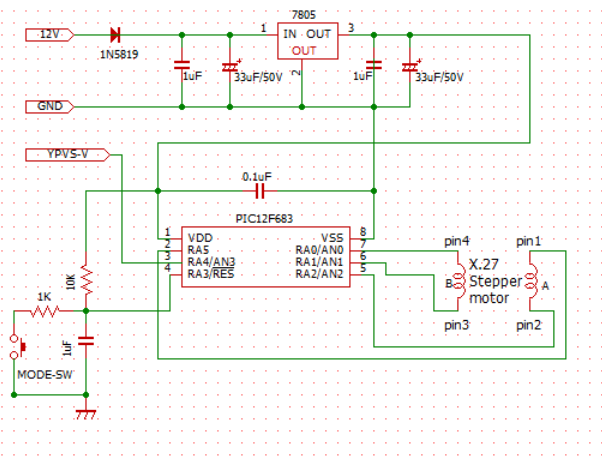
回路作成当初は12F1822を使用していたがピンコンパチな12F683を使ってみることにしたのだ。
というのもどちらかと言うと12F683は12F1822の下位互換なわけで部屋を整理したら、当人が知らない間にいっぱい増殖して余っていたという話だ。
12F683は動作クロックが12F1822と比較して遅い、他のHWと通信機能がない(EUSART, I2C, SPI)くらいで後は特段違いはない。
(基礎入門)8ピンPICマイコンの使い方がよくわかる本 (後閑 哲也)という本を買って初めて勉強したとき、こりゃ面白そうだということで以後、後閑 哲也氏の本を中古で買い求めている。
その時に買い求めたPIC類であり、最初は全く何もわかっていなかった。
本の中身はC言語主体だが環境が昔のままなので読み物としては面白い・親切だが実際に使うとなると難があります。
公私共に忙しいときの買い物をすると数を間違うのは昔からなので別に驚かないが今後は購入時に立ち止まることも必要だと感じた。
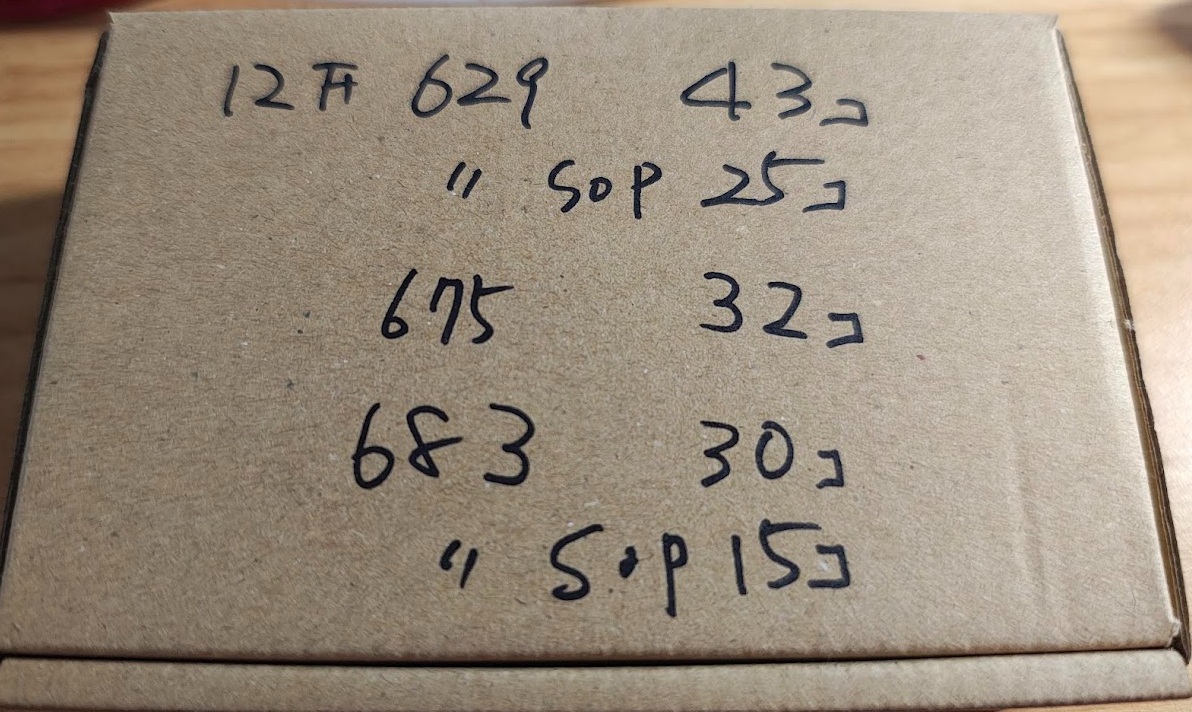
基礎的な629が43個(SOP版を含むと68個)もあるってアホかと思うぞ。
メモリ空間に問題がある675も32個もあって、丁度100個、総額2万3千円分くらいで過去の自分を問い詰めたい気分である。
この箱の中で一番高性能な12F683を使った回路図に即した保証なしのソース
元は16F1705で作成したのでEPROMなどの書き込みでミスが残っているかもしれません。
/*
 * Pin Assignment (PIC12F683 8-Pin):
 *   VDD (Pin 1) : +5V
 *   GP5 (Pin 2) : X27.168 Pin 4
 *   GP4 (Pin 3) : AN3 - YPVS Analog Voltage Input
 *   GP3 (Pin 4) : Mode Switch Input
 *   GP2 (Pin 5) : X27.168 Pin 3
 *   GP1 (Pin 6) : X27.168 Pin 2
 *   GP0 (Pin 7) : X27.168 Pin 1
 *   VSS (Pin 8) : GND
 */

#include <xc.h>
#include <stdint.h>

// ============================================================================
// Configuration Bits
// ============================================================================
#pragma config FOSC = INTOSCIO  // Internal Oscillator, I/O function on GP4 & GP5
#pragma config WDTE = OFF       // Watchdog Timer disabled
#pragma config PWRTE = ON       // Power-up Timer enabled
#pragma config MCLRE = OFF      // MCLR/VPP pin function is digital input (GP3)
#pragma config CP = OFF         // Program Memory Code Protection disabled
#pragma config CPD = OFF        // Data Memory (EEPROM) Code Protection disabled
#pragma config BOREN = ON       // Brown-out Reset enabled
#pragma config IESO = OFF       // Internal/External Switchover Mode disabled
#pragma config FCMEN = OFF      // Fail-Safe Clock Monitor disabled

#define _XTAL_FREQ 8000000UL

// ============================================================================
// Adjustable System Parameters (初期変数)
// ============================================================================
// 動作有効範囲の角度(度): 初期設定は180度
volatile uint16_t active_angle_deg = 180;

// X27.168の分解能(1度あたり3ステップ)
#define STEPS_PER_DEGREE        3U
// ゼロ点出し用の物理最大超過ステップ数(320度相当 = 960ステップ)
#define HOMING_STEPS            960U
// ステップパルス間隔(u秒): 速度調整用(800us〜1500usが安定領域)
#define STEP_DELAY_US           1000U

// スイッチ判定時間(mm秒)
#define SW_DEBOUNCE_MS          30U
#define SW_LONG_PRESS_MS        1500U

// フェーズ2の極性(0 / 1)自動切替間隔(mm秒)
#define PHASE2_TOGGLE_MS        1500U

// EEPROM 保存アドレス定義
#define EE_ADDR_MAGIC1          0x00U
#define EE_ADDR_MAGIC2          0x01U
#define EE_ADDR_VMIN_L          0x02U
#define EE_ADDR_VMIN_H          0x03U
#define EE_ADDR_VMAX_L          0x04U
#define EE_ADDR_VMAX_H          0x05U
#define EE_ADDR_POLARITY        0x06U

#define EE_MAGIC_BYTE1          0x5AU
#define EE_MAGIC_BYTE2          0xC3U

// ============================================================================
// Global State & Calibration Variables
// ============================================================================
typedef enum {
    MODE_NORMAL = 0,
    MODE_PHASE1_MEASURE,
    MODE_PHASE2_POLARITY
} SystemMode_t;

// X27.168 6-step partial-step excitation table
// Bit3: Pin4(GP5), Bit2: Pin3(GP2), Bit1: Pin2(GP1), Bit0: Pin1(GP0)
static const uint8_t x27_step_table[6] = {
    0b1001, // State 0
    0b0001, // State 1
    0b0111, // State 2
    0b0110, // State 3
    0b1110, // State 4
    0b1000  // State 5
};

static uint8_t  step_phase = 0;
static uint16_t current_step = 0;

// 学習・保存されるキャリブレーション値
static uint16_t cal_vmin_adc = 0;       // 最小電圧ADC値 (0-1023)
static uint16_t cal_vmax_adc = 1023;    // 最大電圧ADC値 (0-1023)
static uint8_t  cal_polarity = 0;       // 0: 低電圧->高電圧で0%->100%, 1: 高電圧->低電圧で0%->100%

// ============================================================================
// Function Prototypes
// ============================================================================
static void System_Init(void);
static uint16_t ADC_ReadAveraged(void);
static void Motor_ApplyPhase(uint8_t phase);
static void Motor_StepForward(void);
static void Motor_StepBackward(void);
static void Motor_MoveToStep(uint16_t target_step);
static void Motor_HomingAndSweep(void);
static uint16_t Get_MaxActiveSteps(void);
static uint16_t Percent_To_Steps(uint8_t percent);

static uint8_t EEPROM_ReadByte(uint8_t addr);
static void EEPROM_WriteByte(uint8_t addr, uint8_t data);
static void EEPROM_LoadCalibration(void);
static void EEPROM_SaveCalibration(uint16_t vmin, uint16_t vmax, uint8_t polarity);

static uint8_t Switch_CheckEvent(void); // 0: None, 1: Short Press, 2: Long Press

// ============================================================================
// Main Routine
// ============================================================================
void main(void) {
    System_Init();
    EEPROM_LoadCalibration();

    // 電源投入時: ゼロ点出し(左回転) -> 動作有効範囲(100%)まで折り返し -> 0%復帰
    Motor_HomingAndSweep();

    SystemMode_t mode = MODE_NORMAL;
    uint16_t temp_vmin = 1023;
    uint16_t temp_vmax = 0;
    uint8_t  phase2_candidate = 0;
    uint16_t phase2_timer_ms = 0;

    while (1) {
        uint8_t sw_event = Switch_CheckEvent();
        uint16_t adc_val = ADC_ReadAveraged();

        switch (mode) {
            // ----------------------------------------------------------------
            // 通常動作待機(リアルタイム表示)
            // ----------------------------------------------------------------
            case MODE_NORMAL: {
                if (sw_event == 2) {
                    // 長押し検出 -> フェーズ1(電圧範囲測定モード)へ移行
                    mode = MODE_PHASE1_MEASURE;

                    // 状態通知のため動作有効範囲の50%位置へ移動して停止
                    Motor_MoveToStep(Percent_To_Steps(50));

                    // 測定初期値を現在の電圧でリセット
                    adc_val = ADC_ReadAveraged();
                    temp_vmin = adc_val;
                    temp_vmax = adc_val;
                    break;
                }

                // 保存された最小・最大電圧と極性に基づき目標ステップを計算
                uint16_t max_steps = Get_MaxActiveSteps();
                uint16_t clamped_adc = adc_val;

                if (clamped_adc < cal_vmin_adc) clamped_adc = cal_vmin_adc;
                if (clamped_adc > cal_vmax_adc) clamped_adc = cal_vmax_adc;

                uint32_t span = (cal_vmax_adc > cal_vmin_adc) ? (uint32_t)(cal_vmax_adc - cal_vmin_adc) : 1UL;
                uint32_t offset = (uint32_t)(clamped_adc - cal_vmin_adc);
                uint16_t target_step = (uint16_t)((offset * (uint32_t)max_steps) / span);

                // 極性1(高電圧->低電圧で0%->100%)の場合は反転
                if (cal_polarity == 1) {
                    target_step = max_steps - target_step;
                }

                Motor_MoveToStep(target_step);
                __delay_ms(5);
                break;
            }

            // ----------------------------------------------------------------
            // フェーズ1: 電圧測定モード(最小電圧・最大電圧を記憶)
            // ----------------------------------------------------------------
            case MODE_PHASE1_MEASURE: {
                // 最小値・最大値のリアルタイム更新
                if (adc_val < temp_vmin) {
                    temp_vmin = adc_val;
                }
                if (adc_val > temp_vmax) {
                    temp_vmax = adc_val;
                }

                if (sw_event == 1) {
                    // 短押し検出 -> フェーズ2(極性選択モード)へ移行
                    mode = MODE_PHASE2_POLARITY;

                    // フェーズ2突入を示すため動作有効範囲の30%位置へ移動して短時間停止
                    Motor_MoveToStep(Percent_To_Steps(30));
                    __delay_ms(600);

                    // 状態0(0%位置)から交互表示を開始
                    phase2_candidate = 0;
                    phase2_timer_ms = 0;
                    Motor_MoveToStep(Percent_To_Steps(0));
                }
                __delay_ms(5);
                break;
            }

            // ----------------------------------------------------------------
            // フェーズ2: 電圧変化方向(極性0 / 1)選択モード
            // ----------------------------------------------------------------
            case MODE_PHASE2_POLARITY: {
                if (sw_event == 2) {
                    // 停止位置で長押し検出 -> 状態をEEPROMへ登録
                    // 異常値(最小>=最大)の場合はセーフガードを設定
                    if (temp_vmax <= temp_vmin) {
                        temp_vmin = 0;
                        temp_vmax = 1023;
                    }

                    cal_vmin_adc = temp_vmin;
                    cal_vmax_adc = temp_vmax;
                    cal_polarity = phase2_candidate;

                    EEPROM_SaveCalibration(cal_vmin_adc, cal_vmax_adc, cal_polarity);

                    // 登録完了ハクション: 最大範囲(100%)まで回した後に0%へ戻る
                    Motor_MoveToStep(Get_MaxActiveSteps());
                    __delay_ms(200);
                    Motor_MoveToStep(0);

                    mode = MODE_NORMAL;
                    break;
                }

                // 一定間隔で状態0(0%位置)と状態1(10%位置)を切り替え
                __delay_ms(10);
                phase2_timer_ms += 10;
                if (phase2_timer_ms >= PHASE2_TOGGLE_MS) {
                    phase2_timer_ms = 0;
                    if (phase2_candidate == 0) {
                        phase2_candidate = 1;
                        Motor_MoveToStep(Percent_To_Steps(10)); // 状態1: 10%位置停止
                    } else {
                        phase2_candidate = 0;
                        Motor_MoveToStep(Percent_To_Steps(0));  // 状態0: 0%位置停止
                    }
                }
                break;
            }
        }
    }
}

// ============================================================================
// Hardware Initialization (PIC12F683)
// ============================================================================
static void System_Init(void) {
    // 内部クロック 8MHz 設定 (IRCF = 111)
    OSCCON = 0b01110000;

    // コンパレータ無効化
    CMCON0 = 0x07;

    // ポート初期状態クリア
    GPIO = 0x00;

    // アナログ入力およびADCクロック設定:
    // ADCS = 101 (Fosc/16 @ 8MHz -> TAD = 2.0us), ANS3 = 1 (GP4をアナログ入力に設定)
    ANSEL = 0b01011000;

    // 入出力方向設定: GP4(AN3)とGP3(SW)は入力、GP0・GP1・GP2・GP5は出力
    TRISIO = 0b00011000;

    // ウィークプルアップ無効
    OPTION_REGbits.nGPPU = 1;
    WPU = 0x00;

    // ADC設定: 10bit右詰め (ADFM=1), 基準電圧 VDD (VCFG=0), チャネル AN3 (CHS=11), ADC ON (ADON=1)
    ADCON0 = 0b10001101;

    Motor_ApplyPhase(step_phase);
}

// ============================================================================
// ADC Sampling (平均化によるノイズ除去)
// ============================================================================
static uint16_t ADC_ReadAveraged(void) {
    uint32_t sum = 0;
    for (uint8_t i = 0; i < 16; i++) {
        __delay_us(20);
        ADCON0bits.GO_nDONE = 1;
        while (ADCON0bits.GO_nDONE) {
            // 変換完了待ち
        }
        sum += ((uint16_t)ADRESH << 8) | ADRESL;
    }
    return (uint16_t)(sum >> 4);
}

// ============================================================================
// X27.168 Stepper Motor Control
// ============================================================================
static uint16_t Get_MaxActiveSteps(void) {
    return active_angle_deg * STEPS_PER_DEGREE;
}

static uint16_t Percent_To_Steps(uint8_t percent) {
    uint32_t max_s = (uint32_t)Get_MaxActiveSteps();
    return (uint16_t)((max_s * (uint32_t)percent) / 100UL);
}

static void Motor_ApplyPhase(uint8_t phase) {
    // raw: Bit0->GP0, Bit1->GP1, Bit2->GP2, Bit3->GP5
    uint8_t raw = x27_step_table[phase];
    uint8_t gpio_bits = (uint8_t)((raw & 0x07U) | ((raw & 0x08U) << 2));
    // PIC12F683にはLATレジスタがないためシャドウ変数経由でGPIOへ一括書き込み(RMW対策)
    GPIO = gpio_bits;
}

// 時計回り(開度増加方向)1ステップ
static void Motor_StepForward(void) {
    if (step_phase >= 5) {
        step_phase = 0;
    } else {
        step_phase++;
    }
    Motor_ApplyPhase(step_phase);
    __delay_us(STEP_DELAY_US);
}

// 反時計回り(ゼロ点方向)1ステップ
static void Motor_StepBackward(void) {
    if (step_phase == 0) {
        step_phase = 5;
    } else {
        step_phase--;
    }
    Motor_ApplyPhase(step_phase);
    __delay_us(STEP_DELAY_US);
}

static void Motor_MoveToStep(uint16_t target_step) {
    uint16_t max_s = Get_MaxActiveSteps();
    if (target_step > max_s) {
        target_step = max_s;
    }

    while (current_step < target_step) {
        Motor_StepForward();
        current_step++;
    }
    while (current_step > target_step) {
        Motor_StepBackward();
        current_step--;
    }
}

static void Motor_HomingAndSweep(void) {
    // 1. ゼロ点出し
    for (uint16_t i = 0; i < HOMING_STEPS; i++) {
        Motor_StepBackward();
    }
    current_step = 0;
    __delay_ms(150);

    // 2. 動作有効範囲の最大(100%)まで回し、折り返して0%へ戻る
    Motor_MoveToStep(Get_MaxActiveSteps());
    __delay_ms(150);
    Motor_MoveToStep(0);
    __delay_ms(150);
}

// ============================================================================
// Non-Blocking / Edge-Aware Switch Handler
// 戻り値: 0 = イベントなし, 1 = 短押し確定(離した瞬間), 2 = 長押し確定(押下維持中)
// ============================================================================
static uint8_t Switch_CheckEvent(void) {
    static uint16_t press_ms = 0;
    static bool long_reported = false;

    // GP3 == 0 が押下状態
    if (GPIObits.GP3 == 0) {
        if (press_ms < 60000U) {
            press_ms += 10;
        }
        // 長押し閾値に達した時点で即座にイベント2を返す
        if (press_ms >= SW_LONG_PRESS_MS && !long_reported) {
            long_reported = true;
            return 2;
        }
    } else {
        uint8_t result = 0;
        // 長押し未成立のままデバウンス時間以上押されて離された場合は短押し
        if (press_ms >= SW_DEBOUNCE_MS && !long_reported) {
            result = 1;
        }
        press_ms = 0;
        long_reported = false;
        return result;
    }
    return 0;
}

// ============================================================================
// Internal Data EEPROM Read / Write Routines (PIC12F683)
// ============================================================================
static uint8_t EEPROM_ReadByte(uint8_t addr) {
    EEADR = addr;
    EECON1bits.RD = 1;
    return EEDAT;
}

static void EEPROM_WriteByte(uint8_t addr, uint8_t data) {
    EEADR = addr;
    EEDAT = data;
    EECON1bits.WREN = 1;

    uint8_t gie_save = INTCONbits.GIE;
    INTCONbits.GIE = 0;

    EECON2 = 0x55;
    EECON2 = 0xAA;
    EECON1bits.WR = 1;

    while (EECON1bits.WR) {
        // 書き込み完了待ち
    }

    INTCONbits.GIE = gie_save;
    EECON1bits.WREN = 0;
}

static void EEPROM_LoadCalibration(void) {
    uint8_t m1 = EEPROM_ReadByte(EE_ADDR_MAGIC1);
    uint8_t m2 = EEPROM_ReadByte(EE_ADDR_MAGIC2);

    if (m1 == EE_MAGIC_BYTE1 && m2 == EE_MAGIC_BYTE2) {
        uint16_t vmin = (uint16_t)EEPROM_ReadByte(EE_ADDR_VMIN_L) | ((uint16_t)EEPROM_ReadByte(EE_ADDR_VMIN_H) << 8);
        uint16_t vmax = (uint16_t)EEPROM_ReadByte(EE_ADDR_VMAX_L) | ((uint16_t)EEPROM_ReadByte(EE_ADDR_VMAX_H) << 8);
        uint8_t  pol  = EEPROM_ReadByte(EE_ADDR_POLARITY);

        if (vmin < 1024 && vmax < 1024 && vmin < vmax && pol <= 1) {
            cal_vmin_adc = vmin;
            cal_vmax_adc = vmax;
            cal_polarity = pol;
            return;
        }
    }

    // 未登録時はデフォルト値を使用
    cal_vmin_adc = 0;
    cal_vmax_adc = 1023;
    cal_polarity = 0;
}

static void EEPROM_SaveCalibration(uint16_t vmin, uint16_t vmax, uint8_t polarity) {
    EEPROM_WriteByte(EE_ADDR_VMIN_L, (uint8_t)(vmin & 0xFF));
    EEPROM_WriteByte(EE_ADDR_VMIN_H, (uint8_t)((vmin >> 8) & 0x03));
    EEPROM_WriteByte(EE_ADDR_VMAX_L, (uint8_t)(vmax & 0xFF));
    EEPROM_WriteByte(EE_ADDR_VMAX_H, (uint8_t)((vmax >> 8) & 0x03));
    EEPROM_WriteByte(EE_ADDR_POLARITY, (uint8_t)(polarity & 0x01));
    EEPROM_WriteByte(EE_ADDR_MAGIC1, EE_MAGIC_BYTE1);
    EEPROM_WriteByte(EE_ADDR_MAGIC2, EE_MAGIC_BYTE2);
}
基板サイズは以前作成した電圧計と水温計のサイズを利用して基板設計の時短を図る。
過去、2週間ほどかかって作成したステーの設計値を再利用してホールドステーを作成。
今回はもっと短く作成出来ると思う。
同時に4CH版OSR-CDIとその切替器を作成することと、ブログメモに残しておかないとまた忘れるぞ。今回のは今後の当方の予定行動スケジュール。
ところで12F1822は何個あるかって?普通の在庫で10個以内
それより12F1822のSOP版がなんでこんなに・・
コメント